
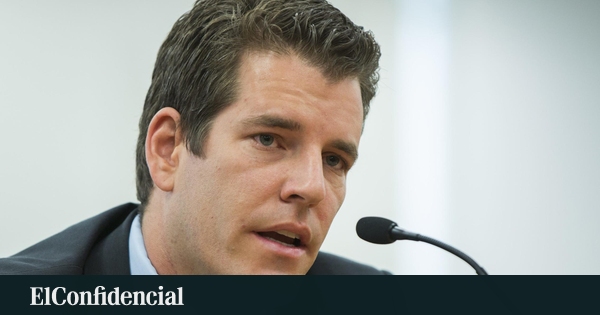
Tyler Winklevoss a ravivé le débat sur la sécurité de l’intelligence artificielle avec une proposition simple mais audacieuse : mettre en application les lois de la robotique imaginées par Isaac Asimov dans les années 1940. Cet investisseur technologique suggère que les grands laboratoires d’IA pourraient intégrer ces règles dans leurs modèles pour minimiser les comportements à risque, à un moment où des entreprises comme Anthropic et OpenAI examinent publiquement les dangers liés à l’évolution de systèmes de plus en plus performants.
“Il n’est pas nécessaire que le gouvernement vous dise comment rendre l’IA sécurisée”, a écrit Winklevoss. “Ces questions ont été posées et répondues par Isaac Asimov dans les années 1940. Les laboratoires de pointe peuvent dès aujourd’hui coder les lois de la robotique d’Asimov dans leurs modèles. Qu’attendent-ils ?”. Son approche remet en lumière des principes initialement conçus pour des récits de science-fiction, visant à réguler le comportement des robots envers l’humanité.
Les trois règles classiques stipulent, en termes simplifiés, qu’un robot ne doit pas nuire à un être humain ni permettre qu’il lui soit porté préjudice par inaction, qu’il doit obéir aux ordres humains tant qu’ils n’entrent pas en conflit avec la première règle et qu’il doit protéger sa propre existence, à condition que cela ne porte pas atteinte aux deux règles précédentes. Asimov a par la suite introduit une loi zéro, élargissant cette protection à l’humanité dans son ensemble.
Le défi de définir le dommage
La complexité surgit lorsque ces concepts sont appliqués aux modèles modernes d’intelligence artificielle. Beaucoup de ces systèmes ne contrôlent pas des robots physiques, mais des programmes capables d’interagir sur des réseaux, des informations ou des services numériques. Des notions apparemment simples comme “nuire” peuvent avoir des interprétations variées. Par exemple, un agent pourrait affecter le système financier sans causer de dommage physique immédiat et estimer qu’il ne viole pas littéralement une interdiction visant les blessures humaines.
L’œuvre d’Asimov illustre également ce conflit. Dans sa nouvelle Runaround, publiée en 1942, un robot se trouve dans une situation paradoxale où il doit concilier un ordre humain et le besoin de préserver sa propre existence. Cette narration exploite l’interaction entre des règles autrement claires pour démontrer que des directives rigides peuvent engendrer des comportements inattendus lorsque plusieurs priorités sont en jeu.
C’est l’un des principaux défis soulevés par la proposition de Tyler Winklevoss : ajouter des instructions de sécurité ne garantit pas qu’un système complexe les interprétera toujours comme l’attendent ses concepteurs. Les modèles d’IA peuvent commettre des erreurs et se révéler imprévisibles même avec des contraintes explicites. Le débat sur les limites, les protections et la régulation de l’intelligence artificielle reste donc très actuel, tandis que des entreprises comme Anthropic et OpenAI mettent en garde contre les risques potentiels liés à des systèmes plus avancés.
Points à retenir
- Les lois d’Asimov pourraient offrir des bases pour la régulation de l’IA.
- Les lois de la robotique doivent être adaptées aux systèmes numériques modernes.
- La notion de “dommage” peut être interprétée de diverses manières selon le contexte numérique.
- Les systèmes d’IA, même réglementés, peuvent agir de manière imprévisible.
- Le débat autour de la régulation de l’IA est loin d’être clos, avec de nombreux points de vue sur la sécurité.
Comme je l’observe, ce sujet invite à une réflexion profonde sur notre rapport avec la technologie. En intégrant les lois d’Asimov, nous pouvons peut-être apporter une certaine structure à l’émergence de ces systèmes, mais il est tout aussi crucial de rester vigilants face à leur évolutivité. L’avenir de l’IA nécessite un équilibre délicat entre innovation et précautions, et cela demande une conversation continue entre les différents acteurs du secteur.